Simulation-to-Reality Transfer: Como os Robots Aprendem em Simulação e Actuam no Mundo Real

Simulation-to-Reality Transfer: Como os Robots Aprendem em Simulação e Actuam no Mundo Real
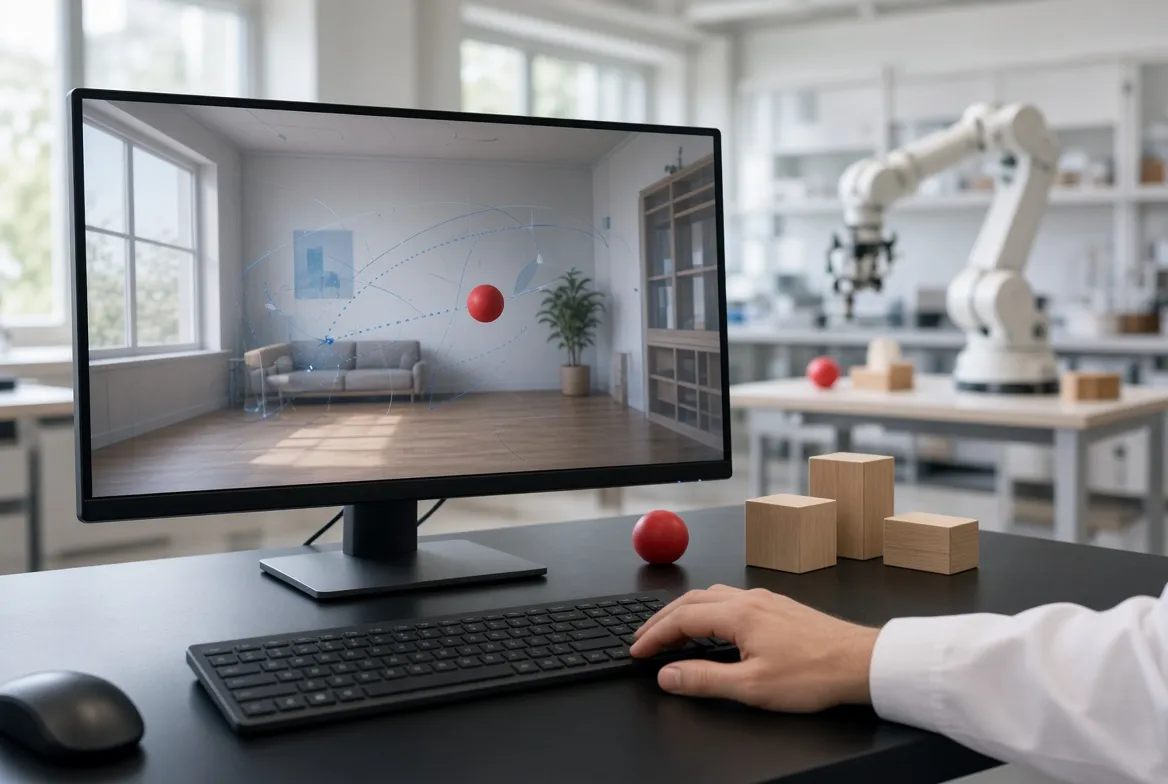
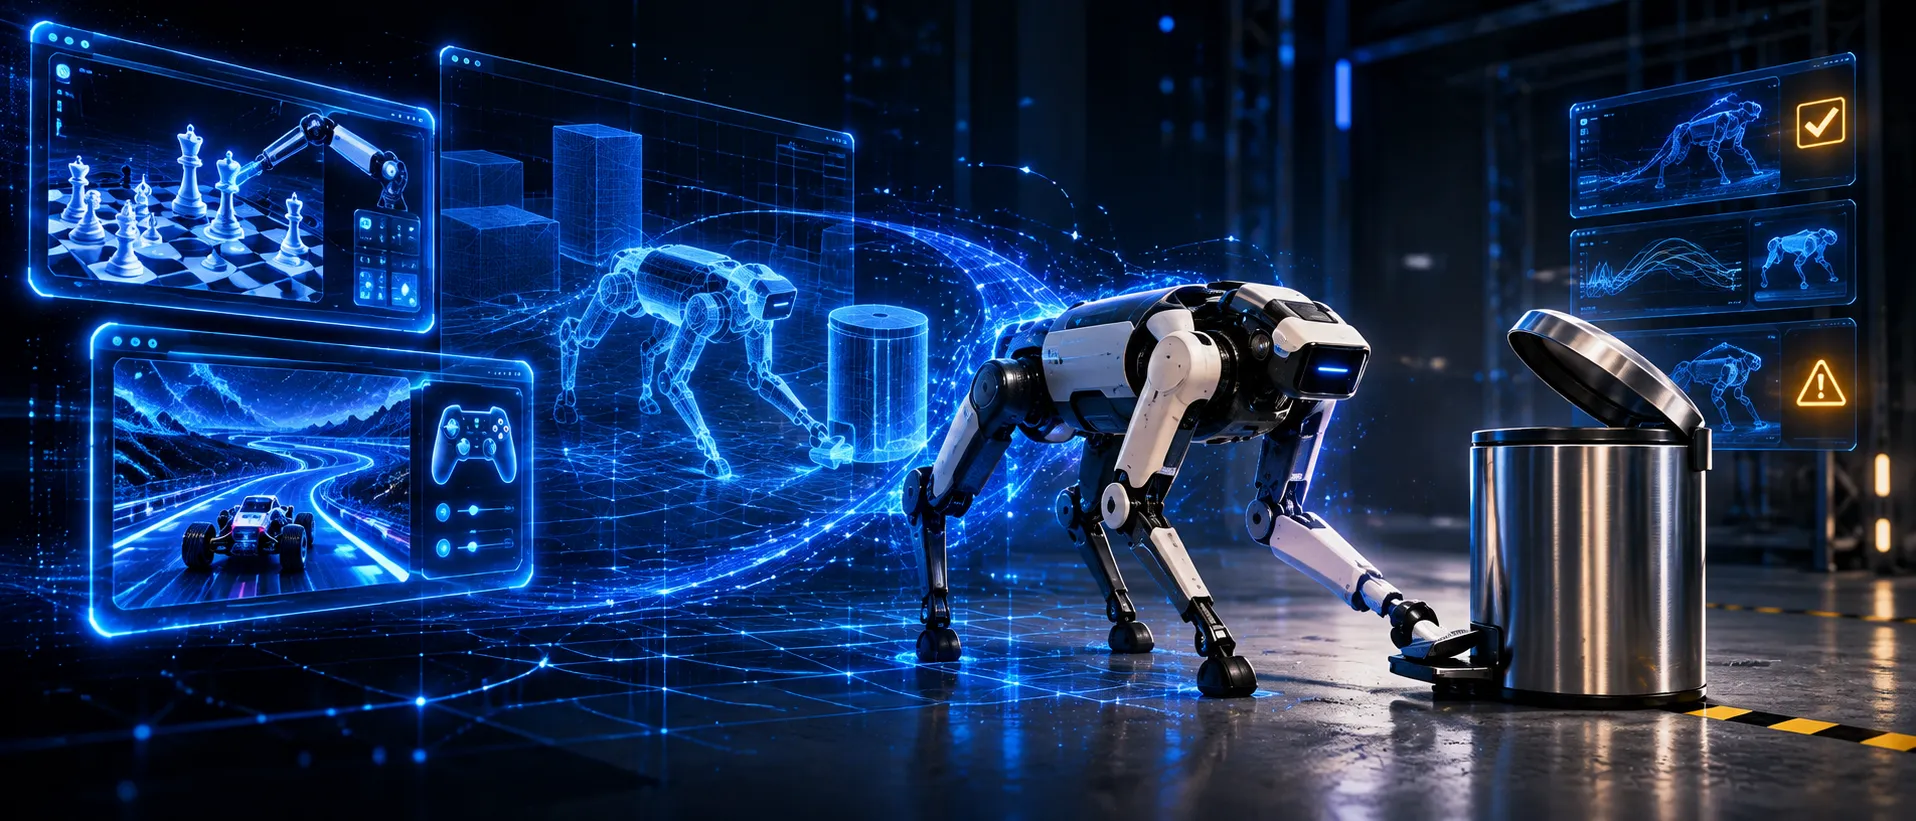
O conceito de simulation-to-real transfer está a transformar a forma como são desenvolvidos robots inteligentes. Em 2026, frameworks como Isaac GR00T, Isaac Lab e Isaac Sim, da NVIDIA, permitem treinar em simulação de elevada fidelidade e implementá-las posteriormente em hardware real, desde robots humanoides até sistemas robóticos cirúrgicos.

O principal desafio continua a ser o sim-to-real gap, ou seja, as diferenças físicas, visuais e mecânicas entre a simulação e o ambiente real. Esta lacuna limitou durante anos a eficácia de robots treinados virtualmente. No entanto, técnicas como domain randomization, co-training e geração de dados sintéticos têm vindo a reduzir estas discrepâncias de forma progressiva.
Os modelos fundacionais da linha Isaac GR00T utilizam uma arquitectura dual, combinando módulos de resposta rápida com sistemas de raciocínio baseados em modelos visão-linguagem. Treinados com dados sintéticos gerados em ambientes de simulação e complementados com dados reais (já existem fábricas cujos trabalhadores usam headsets para gravar as suas mãos), estes sistemas começam a suportar tarefas complexas em robots humanoides, como manipulação de objectos e operações de elevada precisão.
O Isaac Lab reduz as barreiras de treino ao permitir milhões de simulações em ambientes acelerados, enquanto o Isaac Sim fornece modelação detalhada de robots no ecossistema Omniverse. Empresas como a Agility Robotics já utilizam estas ferramentas para treinar mecanismos locomotores em robots humanoides, demonstrando avanços relevantes na transferência de dados da simulação para o mundo real.

As estratégias de sim-to-real incluem domain randomization, onde parâmetros físicos e visuais são variados para tornar o sistema robusto a condições reais, e co-training, que combina dados sintéticos e reais para aproximar as distribuições de treino. Técnicas adicionais de augmentação visual e modelação de actuadores ajudam a reduzir desvios entre simulação e hardware físico, melhorando a fiabilidade da transferência.
Os avanços apresentados pela NVIDIA em 2026 mostram uma evolução significativa da robótica baseada em simulação, incluindo aplicações em robótica cirúrgica e automação industrial. Demonstrações recentes evidenciam pipelines integrados de recolha de dados, treino multimodal e implementação em robots reais, consolidando o sim-to-real transfer como uma abordagem prática.
Em Portugal, grupos académicos e laboratórios universitários têm acompanhado esta evolução através de projectos aplicados à robótica industrial e inteligente, frequentemente integrados em iniciativas europeias como o Horizon Europe. Esta participação posiciona a investigação portuguesa num ecossistema internacional altamente competitivo.
Apesar do progresso, permanecem limitações relevantes. O sucesso continua dependente da qualidade dos digital twins, da precisão da modelação física e da calibração pós-treino. A generalização total sem recurso a dados reais ainda representa um desafio importante. Ainda assim, os resultados de 2026 indicam que o sim-to-real transfer está a tornar-se uma metodologia robusta e eficaz no desenvolvimento robótico.
Nos próximos anos (e talvez não muitos), a integração entre simulação e implementação deverá intensificar-se. Robots humanoides, sistemas cirúrgicos e plataformas industriais tenderão a ser treinados maioritariamente em ambientes virtuais, com a implementação real reservada para as fases finais de validação. Esta abordagem poderá reduzir custos, acelerar ciclos de desenvolvimento e aumentar a escalabilidade da robótica avançada.
A convergência entre inteligência artificial e robótica através de sim-to-real transfer afirma-se como uma das áreas mais promissoras da engenharia contemporânea. A capacidade de treinar em ambientes virtuais e executar no mundo físico está a redefinir os fundamentos da robótica moderna.