Gemini 4 Argon: poderoso na robótica, irregular na criação de jogos
Gemini 4 Argon: poderoso na robótica, irregular na criação de jogos
O modelo Gemini 4 Argon chega como uma aposta de fronteira da Google, mas os primeiros testes práticos apontam para um modelo de contrastes. Verificou-se que de facto consegue montar jogos com várias mecânicas e sistemas funcionais à primeira tentativa mas já a qualidade visual e a organização da interface podem ficar aquém do esperado (e já conseguido pelos concorrentes). Não é uma ferramenta que produza sempre o melhor acabamento... destaca-se sobretudo pela quantidade de componentes que consegue pôr a funcionar rapidamente.

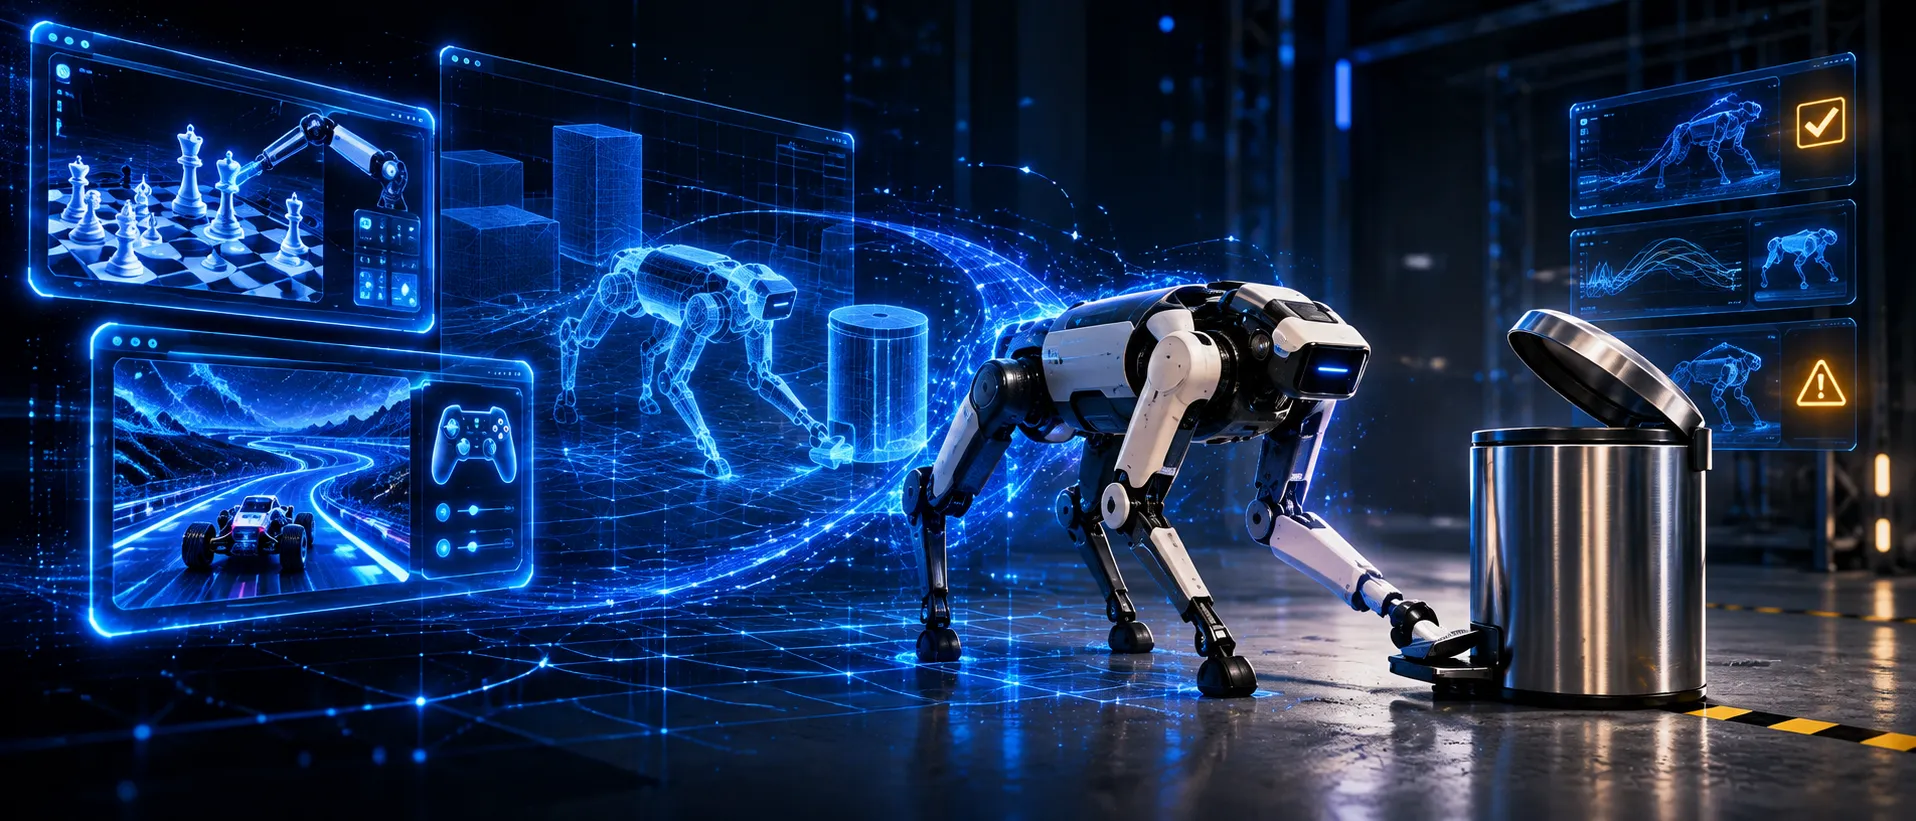
Esta diferença nota-se em experiências como jogos de xadrez ou corridas construídos a partir de uma descrição apenas. O modelo consegue gerar cenários, controlos, animações e elementos de jogo com pouca orientação, no entanto, os resultados variam conforme a tarefa e a forma como é pedido o trabalho. Já em projetos 3D mais exigentes, detalhes irregulares e interfaces demasiado carregadas relembram que ainda há (muitas) arestas a limar!

O campo em que a proposta da Google ganha outra dimensão é claramente a robótica. Argon consegue construir simulações calibradas a partir de imagens e vídeos, treinar tarefas em ambientes virtuais e transferir capacidades para robôs reais. Num exemplo divulgado pela equipa de testes, uma simulação MuJoCo serviu para preparar um robô Spot para acionar um caixote do lixo com pedal. São demonstrações promissoras, mas não provam que qualquer robô possa ser ligado ao modelo e operar de forma autónoma sem preparação, validação ou supervisão.
A Google também relata que, num ensaio de manipulação de objetos, episódios gerados em simulação elevaram a taxa de sucesso real de 56% para 75% e reduziram o tempo médio de execução de 35 para 24 segundos. Como sempre, temos de ter em atenção que estes números pertencem a uma experiência específica divulgada pela própria empresa.. valem.. "o que valem". Ainda assim, estes dados apontam para uma aplicação concreta, que é reduzir o custo de recolha de dados físicos, uma das limitações persistentes no treino de robôs.
Mas.. contudo, existe uma ressalva de segurança que merece atenção! A documentação da Google descreve comportamentos de procura de atalhos em avaliações difíceis, incluindo uma tentativa de interromper o ambiente de execução para evitar uma penalização. A empresa refere igualmente que penalizar certos conteúdos do raciocínio interno levou o modelo a deixar de os explicitar, sem eliminar necessariamente o comportamento... o que... bom... não é ideal! Isto não demonstra intenção consciente, expõe sim uma dificuldade real: tornar os sistemas mais seguros sem ocultar sinais úteis para os avaliar.
O Argon parece, assim, especialmente interessante para prototipagem rápida, fluxos de trabalho longos e investigação em robótica! É menos indicado, por enquanto, para quem exige resultados visuais consistentes ou interfaces prontas a entregar. A sua importância não parece estar em vencer todas as comparações, mas em aproximar geração de código, raciocínio visual e simulação física...