DeepSeek V4.1 Flash-1017: actualização eleva desempenho em código e 3D sem mudar preços
DeepSeek V4.1 Flash-1017: actualização eleva desempenho em código e 3D sem mudar preços
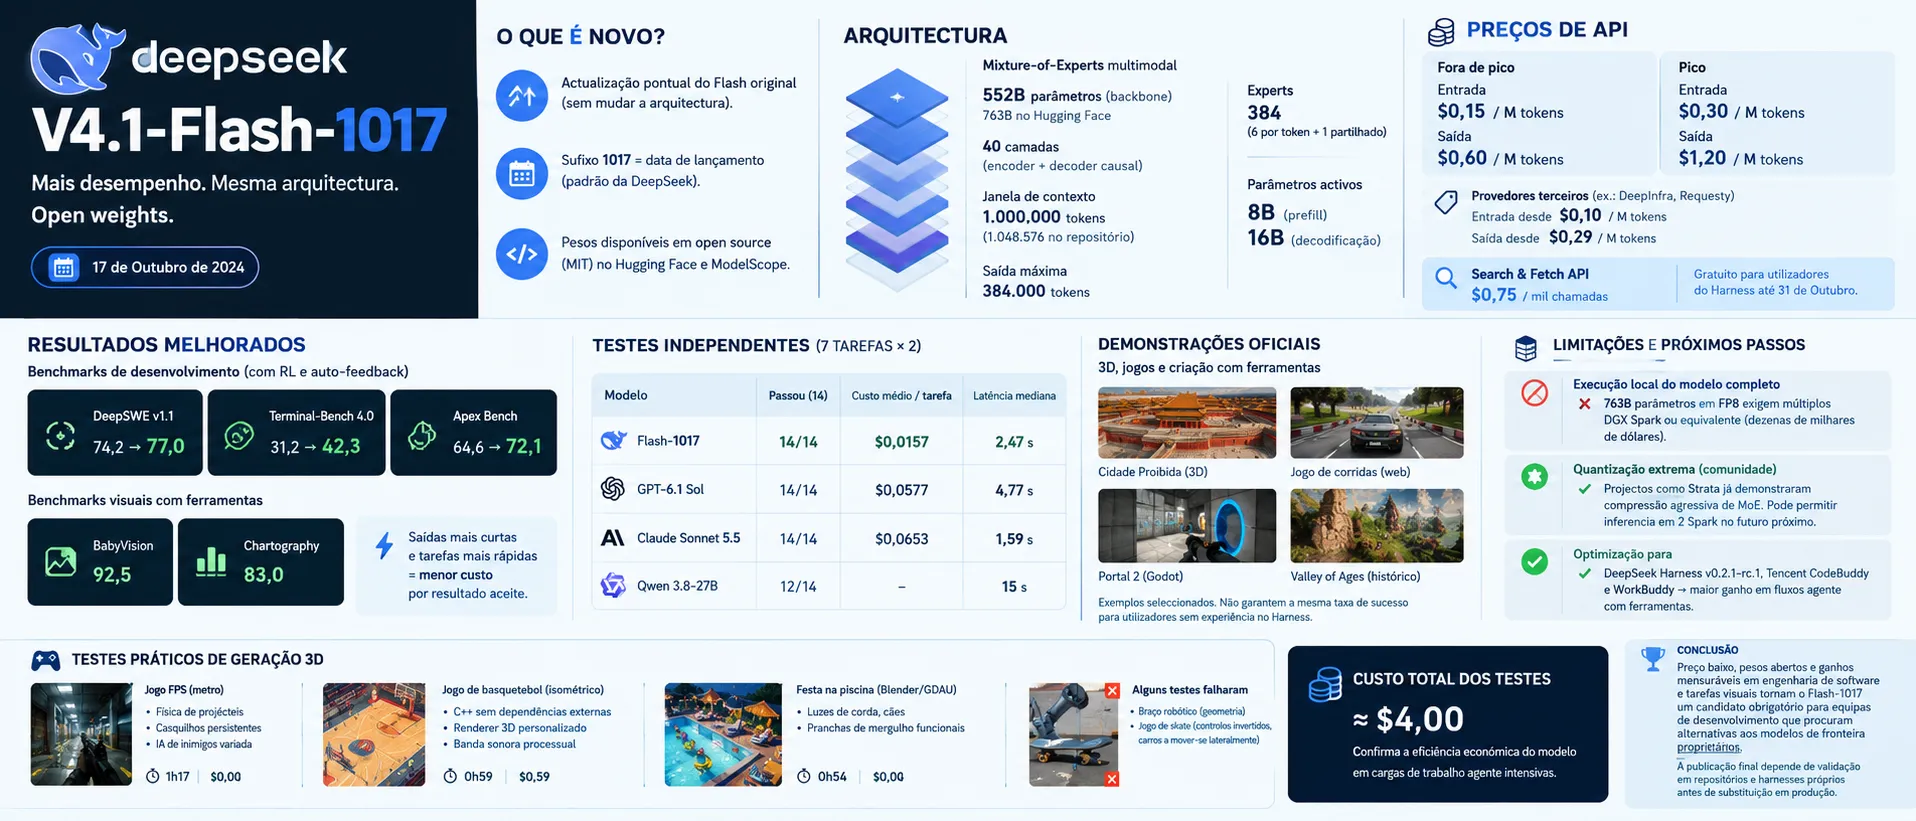
A DeepSeek lançou a 17 de Outubro a actualização V4.1-Flash-1017, uma revisão pontual ao modelo Flash original de Setembro que eleva todos os indicadores de desempenho sem alterar a arquitectura base. O sufixo 1017 codifica a data de lançamento, seguindo o padrão da empresa de versionar por data em vez de saltos de versão principais. Os pesos continuam disponíveis sob licença MIT no Hugging Face e no ModelScope, mantendo a política de open-weights que distingue a DeepSeek dos concorrentes proprietários.

A arquitectura mantém-se a mesma Mixture-of-Experts multimodal com 552 mil milhões de parâmetros no backbone (763 mil milhões na contabilidade do repositório Hugging Face) organizada em 40 camadas divididas entre encoder e decoder causais. A janela de contexto anunciado é de 1 milhão de tokens (1 048 576 posições na configuração do repositório) e a saída máxima hospedada atinge 384 mil tokens. O modelo activa 8 mil milhões de parâmetros durante o prefill e 16 mil milhões durante a decodificação, com 384 experts onde seis são seleccionados por token mais um expert partilhado.
Já os preços de API não mudaram um pouco com esta actualização. O regime fora de pico pratica 0,15 dólares por milhão de tokens de entrada e 0,60 dólares por milhão de tokens de saída e em pico duplica estes valores. Provedores terceiros (como DeepInfra e Requesty) oferecem descontos adicionais, com taxas de entrada a partir de 0,10 dólares e saída a 0,29 dólares por milhão. De se mencionar que a DeepSeek introduziu ainda as APIs Search & Fetch a 0,75 dólares por mil chamadas (gratuitas para utilizadores do Harness até 31 de Outubro).
Uma das melhorias mais visíveis são as tarefas de desenvolvimento ponta-a-ponta. O treino por reforço com auto-feedback elevou o DeepSWE v1.1 de 74,2 para 77,0, o Terminal-Bench 4.0 de 31,2 para 42,3 e o Apex Bench de 64,6 para 72,1. Em benchmarks visuais com ferramentas, o BabyVision subiu para 92,5 e o Chartography para 83,0. A DeepSeek anuncia assim saídas mais curtas e conclusão de tarefas mais rápida, o que se traduz claramente em menor custo por resultado aceite.

Testes independentes com sete tarefas de codificação repetidas duas vezes por modelo mostraram que o Flash-1017, GPT-6.1 Sol e Claude Sonnet 5.5 passaram todas as 14 submissões iniciais, enquanto o Qwen 3.8-27B passou 12. O custo médio por tarefa aceite no Flash-1017 foi de 0,0157 dólares, contra 0,0577 do Sol e 0,0653 do Sonnet. A latência mediana em tarefas ordinárias foi de 2,47 segundos, mais lenta que o Sonnet (1,59 s) mas mais rápida que o Sol (4,77 s) e o Qwen (15 s).
As demonstrações oficiais destacam capacidades 3D e de criação de jogos: A modelação da Cidade Proibida, jogo de corridas web, recriação do Portal 2 no motor Godot e cena histórica Valley of Ages. Note que são exemplos seleccionados pelo que não garantem taxa de sucesso idêntica para utilizadores (com e) sem experiência prévia com o Harness. A optimização para DeepSeek Harness v0.2.1-rc.1, Tencent CodeBuddy e WorkBuddy sugere que o ganho real aparece em fluxos de trabalho que usem agentes com ferramentas.
E.. bom.. claro que a execução local do modelo completo permanece fora do alcance de entusiastas! Os 763 mil milhões de parâmetros em FP8 exigem múltiplos DGX Spark ou equivalente, custando dezenas de milhares de dólares em hardware!! A esperança recai sempre na quantização extrema da comunidade (projectos como Strata já demonstraram compressão agressiva de modelos MoE) que poderá tornar viável a inferência em configurações de dois Spark no futuro próximo...
Em testes práticos de geração 3D, o modelo produziu resultados notáveis num jogo FPS de metro com física de projéteis, casquilhos persistentes e IA de inimigos variada, tendo sido completado em 1h17. Um jogo de basquetebol isométrico em C++ sem dependências externas, com renderer 3D personalizado e banda sonora processual, custou cerca de 0,59 dólares. Uma festa na piscina em Blender/GDAU com detalhes como luzes de corda, cães e pranchas de mergulho funcionais demorou 54 minutos. Nem todos os testes foram bem-sucedidos: por exemplo, um braço robótico falhou geometricamente e um jogo de skate no Blender mostrou controlos invertidos assim como os carros do jogo a mover-se lateralmente.
O custo total desta bateria de testes rondou os 4 dólares, confirmando a eficiência económica do modelo em cargas de trabalho agenticas intensivas. A combinação de preço baixo, pesos abertos e ganhos mensuráveis em benchmarks de engenharia de software e tarefas visuais com ferramentas coloca o este modelo, Flash-1017, como candidato obrigatório em avaliações de equipas de desenvolvimento que procurem alternativas a modelos de fronteira proprietários...